
Leia o documento inteiro antes de começar a trabalhar. Esboce sua solução antes de iniciar a programação.
O robô TIAGo está preso em um mini-labirinto. Para sair, tem que seguir estas regras:
- A base móvel pode se mover de duas maneiras:
- Em linha reta até que a distância até a parede na frente do robô seja menor que um limiar definido pelo usuário
- Em rotação pura, até ter realizado um deslocamento angular de mais ou menos 90 graus
- O deslocamento linear é realizado por meio de um controlador baseado na distância fornecida pelo laser.
- A rotação é realizada por meio de um controlador baseado na odometria.
- O robô começa se movendo em linha reta
- Depois de completar uma ação, o robô tem que tomar uma decisão:
- Se houver uma parede em ambos os lados do robô (menos de 1,5 metros), ele deve se mover em linha reta;
- Se houver uma parede de um lado e outra na frente, ela deve virar em direção ao espaço livre;
- Se não houver parede em ambos os lados (menos de 1,5 metros), deve virar a cabeça em + e - 90 graus para tirar uma foto.
- Depois de tirar uma foto, o robô deve processá-la.
- Se ele contém um pôster vermelho, o robô não pode virar naquela direção.
- Se ele contiver um pôster verde, o robô deve virar nessa direção.
- Se não houver pôster, o robô cumpriu a missão
- Após completar sua missão, o robô deve fazer um sinal com o braço.
Depois de iniciado corretamente o simulador Gazebo com o TIAGo frente ao labirinto, será necessário executar dois arquivos. Um, inicia o serviço da câmera do TIAGo, e o outro, executa o código principal do robô. Lembre-se sempre de ativar o devel do workspace /tiago_ws (dentro do diretório do projeto) antes de executar os arquivos.
rosrun tmc camera.pyrosrun tmc main.pyCom isso, o TIAGo percorrerá o labirinto, seguindo as regras estabelecidas, e acenando com o braço ao final.
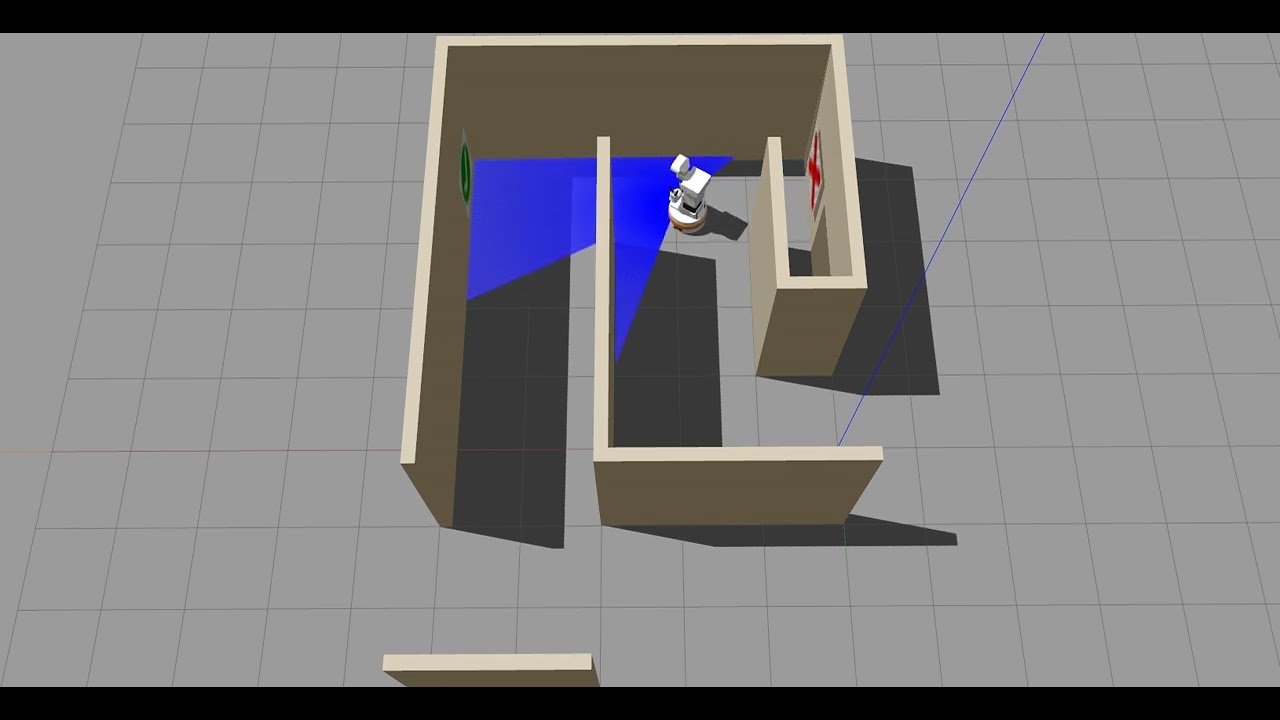
- Você tem que implementar essas regras nos arquivos
main.pyecamera.py. - Os dados de odometria e do laser são coletados por meio de dois subcriber no arquivo
main.py. - Os dados da câmera são coletados por meio de um subscriber no arquivo camera.py
- As mensagens de controle da base móvel e da cabeça são enviados por meio de dois publisher no arquivo main.py
- Os processamentos em relação aos pontos 2, 3 e 5 são executados em três funções definidas no arquivo main.py
- O processamento de imagem é executado por meio de um serviço definido no arquivo camera.py
- A programação orientada ao objeto deve ser usada.
Cada etapa deve ser validada pelo professor
- Fornecer as distâncias calculadas pelo laser a -90, 0 e 90 graus.
- Realizar o movimento em linha reta.
- Fornecer a orientação do robô (o valor deve ser contı́nuo).
- Realizar as rotações da base móvel.
- Realizar as rotações da cabeça.
- Processar as imagens.
- Controlar o braço para fazer um sinal
- Implementar uma maquina de estado.
- No processamento de imagem digital, o thresholding é o método mais simples de segmentar imagens.
- Os métodos mais simples substituem cada pixel em uma imagem por um pixel preto se a intensidade da imagem Ii,j é menor do que alguma constante fixa T (isto é , Ii,j < T ), ou um pixel branco se a intensidade da imagem for maior do que essa constante.
- Para uma imagem colorida, um limite diferente pode ser usado para cada camada ou pode ser aplicado em uma única camada.
- O resultado final é uma imagem com uma camada única.
- No workspace de TIAGo (nesse exemplo o nome do workspace é tiago ws)
- Copiar os arquivos
maze.world,mazeTest1.worldemazeTest2.worldem:tiago ws/src/tiago simulation/tiago gazebo/worlds/ - Copiar os diretórios
maze,wall,landmark green,landmark red,frontWallecornerWall em: tiago ws/src/tiago simulation/tiago gazebo/models/
- Copiar os arquivos
- Para iniciar a simulação, insira a seguinte linha (não se esqueça do comando no diretório do workspace):
roslaunch tiago gazebo tiago gazebo.launch public sim:=true robot:=titanium world:=maze- Existem ambientes simplificados para teste:
roslaunch tiago gazebo tiago gazebo.launch public sim:=true robot:=titanium world:=mazeTest1roslaunch tiago gazebo tiago gazebo.launch public sim:=true robot:=titanium world:=mazeTest2- Seu código deve fazer parte de um workspace diferente
- O trabalho é realizado em dupla.
- Os programas (pacotes) devem ser colocados no Classroom.
- Nenhum relatório será necessário.
- Os programas devem funcionar em um ambiente diferente respeitando as mesmas regras.
O problema parece ter relação com a movimentação de posicionamento do braço robótico. Para evitar a orientação, é possível alterar o arquivo de launch do TIAGo, ajustando sua orientação x na inicialização.
No diretório /tiago_public_ws/src/tiago_simulation/tiago_gazebo/launch, alterar o arquivo tiago_gazebo.launch.
sudo nano tiago_gazebo.launchE alterar a linha de gzpose para:
<arg name="gzpose" default="-x -0.5 -y 0.0 -z 0.0 -R 0.0 -P 0.0 -Y 0.0"/>